Вперше робот успішно зібрав частину конструкції у космосі без участі астронавтів. Ця технологія здатна кардинально змінити підхід до створення великих космічних апаратів та наукових приладів.
Роботизована система була розроблена дослідниками з Каліфорнійського технологічного інституту (Caltech) за фінансової підтримки Агентства передових оборонних дослідницьких проєктів (DARPA). Проєкт є частиною програми DARPA під назвою NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design — "Нові методи виробництва, матеріали та проєктування ефективних за масою конструкцій на орбіті та Місяці"), спрямованої на пошук способів виготовлення та збирання масштабних споруд безпосередньо у космічному просторі.
Замість того щоб покладатися на астронавтів при з'єднанні окремих елементів, робот використовує автоматизований маніпулятор: він витягує конструктивні труби й сполучні вузли зі спеціальних сховищ, а потім збирає з них секції, що повторюються, - так звані відсіки, які в сукупності утворюють опорний каркас.
"Це перший випадок, коли конструкція була створена в космосі повністю автономно", - зазначає Серджіо Пеллегріно, професор аерокосмічної та цивільної інженерії в Caltech, керівник аерокосмічного напрямку та старший науковий співробітник Лабораторії реактивного руху (JPL), якою Caltech керує на замовлення NASA.
Історичний крок до створення гігантських конструкцій у космосі
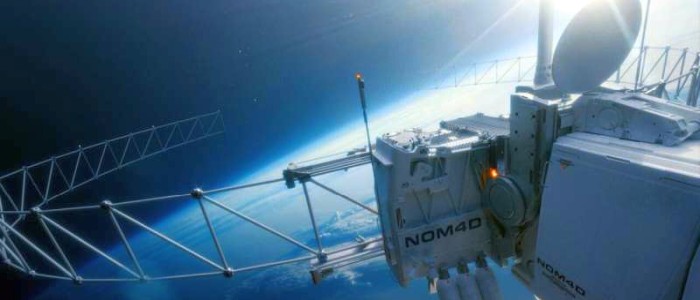
Пеллегріно очолює проєкт Caltech під назвою ASTRA (Autonomous In-Space Tensioned Reflector Assembly - "Автономне складання натягнутих відбивачів у космосі"). Роботизована система провела на орбіті шість місяців, намагаючись зібрати відбивну антену діаметром 1,4 метра. У її конструкції використовуються трубки з композитного волокна, алюмінієві сполучні елементи та легка поверхня, що відбиває, з каптона — міцної полімерної плівки, що часто застосовується в космічній техніці.
У DARPA порівнюють цей процес складання з конструюванням зі складних аналогів дитячих конструкторів, таких як K'Nex або Tinkertoy. Однак забезпечити надійне виконання подібних завдань роботом у суворих умовах космосу — набагато складніше інженерне завдання.
Команда постала перед технічними труднощами та обмеженнями у часі, через що повністю завершити складання антени не вдалося. Однак, робот успішно зібрав початковий фрагмент конструкції, довівши, що такий метод будівництва може працювати на орбіті. Дослідники вважають, що в майбутньому цей підхід дозволить створювати набагато більші каркаси, здатні нести величезні відбивальні поверхні.
Цей орбітальний експеримент є третім етапом дослідницької програми DARPA. На перших двох етапах дослідники з Каліфорнійського технологічного інституту (Caltech) розробили концепцію конструкції, виконали інженерне проєктування та перевірили її працездатність під час лабораторних експериментів на Землі. Після цього у команди залишалося менше ніж 12 місяців на виготовлення, випробування та передачу космічного обладнання компанії Momentus Inc., яка забезпечила розміщення корисного навантаження.
"Створення корисного навантаження такої складності в такі стислі терміни стало для нашої невеликої команди грандіозним завданням", — каже Пеллегріно, керівник проєкту з розвитку космічної сонячної енергетики (Space Solar Power Project), мета якого — збирання сонячної енергії в космосі та її бездротова передача. "Тепер, коли місія добігає кінця, ми нарешті можемо замислитися про нові напрямки досліджень, які відкрилися завдяки цій демонстрації."
Чому вчені хочуть створювати гігантські конструкції на орбіті
Можливість складання великогабаритних конструкцій безпосередньо в космосі може зробити революцію в астрономії, системах зв'язку та космічної енергетики.
Наприклад, майбутні телескопи могли б використовувати величезні відбивальні поверхні для збору більшої кількості світла, що дозволило б спостерігати за вкрай віддаленими об'єктами. Аналогічні конструкції могли б служити основою для потужних радіоантен, дозволяючи створювати системи зв'язку, що значно перевершують за розмірами ті, що можна вивести на орбіту сьогодні.
Однією з головних перешкод є обмежений об'єм під обтічником ракети - захисною оболонкою, всередині якої розміщується корисне навантаження під час запуску. Якою б амбітною не була конструкція космічного апарату, всі його компоненти повинні якимось чином уміститися в цьому замкнутому просторі.
Традиційно інженери вирішували це завдання двома способами: або складали великі конструкції у компактні блоки, які розгорталися вже на орбіті, або доставляли компоненти окремо, а потім збирали їх силами астронавтів. Обидва підходи накладають практичні обмеження на розміри та складність кінцевої конструкції.
Третій шлях – роботизоване будівництво. Замість того щоб намагатися вмістити величезний телескоп або антену всередині ракети, можна доставити на орбіту необхідні матеріали та зібрати готову систему прямо там.
Плани DARPA щодо створення космічних конструкцій кілометрового масштабу
У 2022 році агентство DARPA запустило програму NOM4D, метою якої є дослідження технологій, що дозволяють, як зазначено на сайті програми, "доставляти сировину із Землі для виробництва конструкцій безпосередньо на орбіті".
Експеримент ASTRA, який проводить Каліфорнійський технологічний інститут (Caltech), став одним із двох проєктів, відібраних для переходу на третій етап програми, який передбачає демонстрацію технологій будівництва в космосі.
Другий проєкт, який очолює Іллінойський університет в Урбані-Шампейні, передбачає використання спеціального модуля, прикріпленого до Міжнародної космічної станції (МКС). У його рамках досліджуватиметься метод зміцнення вуглецевих трубок прямо в космосі. Це відкриває ще один спосіб виробництва конструктивних елементів, при якому не всі етапи виготовлення повинні виконуватись на Землі.
"Завдання NOM4D — забезпечити ефективне та масштабоване будівництво дуже великих конструкцій у космосі", — зазначає у своїй заяві Ендрю Детор, керівник програми NOM4D у DARPA. "Під 'дуже великими' я маю на увазі об'єкти розміром у сотні метрів або навіть кілометри. Сьогодні створення чогось подібного за масштабами неможливе." Згодом такі конструкції можуть досягати довжини в кілька футбольних полів або навіть простягатися на кілометри - значно перевершуючи за своїми розмірами звичайні космічні апарати.
Як будівельний робот із Каліфорнійського технологічного інституту (Caltech) потрапив у космос
Подорож ASTRA розпочалася 30 березня 2026 року: рано-вранці з бази космічних сил Ванденберг у Каліфорнії стартувала ракета в рамках місії SpaceX Transporter-16.
Робот був на борту орбітального апарату Vigoride 7 компанії Momentus Inc., який доставив на низьку навколоземну орбіту 10 різних корисних навантажень. ASTRA займав об'єм приблизно один кубічний метр — це компактний блок, що містить як обладнання для складання, так і матеріали, необхідні для будівництва.
Усередині були дві попередньо зібрані фермові секції, посилені діагональними трубками та сполучними вузлами. До складу корисного навантаження також входили роботизований маніпулятор і моторизовані подавачі з деталями, необхідними для створення секцій, що залишилися.
Успішний запуск став дуже бентежним моментом для невеликої команди інженерів, які спостерігали за ним із Землі. Джейден Су, колишній постдокторант Caltech, нині доцент Техаського університету в Остіні, не зміг стримати сліз, коли космічний апарат із розробкою його команди вирушив на орбіту.
"У дитинстві я цікавився космічними конструкціями. Як і багато інших інженерів у цій галузі, я все життя мріяв відправити своє творіння до космосу", — ділиться Су. "Мені неймовірно пощастило: я брав участь у проєкті із самого початку, з чистого аркуша. Багато моїх початкових ідей лягли в основу цієї системи, і бачити, як вона досягла космосу — це просто приголомшливо."
Будівництво конструкцій на висоті сотень миль над Землею
Після того як ASTRA опинився на орбіті, дослідники почали керувати системою, передаючи команди на бортовий комп'ютер через апарат Vigoride.
Насамперед було знято кріплення, що утримувало компоненти під час запуску. Потім робот висунув з корпусу дві попередньо зібрані фермові секції та узявся до збирання третьої, використовуючи вбудований механізм.
Процесом будівництва із Землі керували три члени команди: Чарльз Соммер, колишній системний інженер Caltech; Алан Труонг, інженер-дослідник Caltech; та аспірантка Тара Венкатадрі (магістр наук, випуск 2024 року).
Хоча робот виконував операції зі складання в автоматичному режимі, дослідники стежили за перебігом робіт за допомогою фотографій, що передавалися з орбіти. Коли щось йшло не так, вони вивчали зображення, корегували свої інструкції та робили нову спробу виконання операції.
Подібні невдачі відігравали важливу роль: вони допомагали зрозуміти, чи здатна технологія функціонувати поза контрольованими лабораторними умовами.
"По суті саме для цього і проводять перевірку концепції. Умови в космосі дуже відрізняються від земних", — пояснює Су. "Там завжди виникає безліч несподіваних дрібниць."
Розв'язання непередбачених проблем із Землі
Для діагностики неполадок на орбіті інженери використовували другий екземпляр системи ASTRA, який перебував у лабораторії Пеллегріно у Каліфорнійському технологічному інституті (Caltech). Цей резервний зразок — так званий дублер — дозволяв дослідникам відтворювати проблеми, з якими стикався космічний робот, та експериментувати з можливими способами їх усунення.
"Щоразу, коли ми фіксували проблему в космосі, ми зверталися до лабораторного зразка та намагалися відтворити її в земних умовах", — розповідає Зоммер.
Обмеження у каналах зв'язку значно ускладнювали процес пошуку та усунення несправностей. Команда могла зв'язуватися з ASTRA лише сім-вісім разів на добу, причому кожен сеанс зв'язку тривав лише близько 15 хвилин.
Це змушувало інженерів максимально ефективно використати відведений час. За допомогою лабораторного "двійника" вони аналізували труднощі, що виникали, оцінювали різні варіанти рішень і визначали, які саме коригування з найбільшою ймовірністю приведуть до успіху. Знайшовши відповідне рішення, фахівці надсилали оновлені інструкції роботу на орбіту.
Такий підхід дозволив команді подолати безліч несподіваних перешкод, одночасно зібравши цінні дані про те, що потрібно майбутнім автономним будівельним системам для більш надійної роботи.
Як робот збирав космічну антену
Процес складання, передбачений для системи ASTRA, полягає у багаторазовому повторенні ретельно скоординованих рухів.
Спочатку роботизований маніпулятор витягує конструктивні елементи із відсіків для зберігання. Потім він розміщує труби та сполучні вузли на монтажній платформі та стикує їх, формуючи нову секцію фермової конструкції.
Після того як каркас зібраний, робот закріплює на ньому тонку відбивальну плівку, з безліччю крихітних отворів. Цей матеріал утворює дві сітчасті поверхні, що відбивають, які утримуються в натягнутому стані відносно один одного за допомогою пружин; це дозволяє готовій конструкції зберігати задану форму.
Спеціальну плівку було розроблено спільно дослідниками з Каліфорнійського технологічного інституту та Пенсільванського університету, де роботу групи очолював професор Ігор Баргатін.
На відміну від металевих сіток, які зазвичай застосовуються у складних відбивачах, перфорована плівка вимагає меншого натягу підтримки форми. Це дає інженерам можливість скоротити обсяг допоміжних конструкцій, що дозволяє суттєво знизити загальну масу системи.
Зменшення ваги особливо важливе у космічній інженерії, оскільки кожен додатковий кілограм збільшує вимоги до ракети-носія. Після того як секція готова, а її відбивальні елементи підготовлені, роботизована система висуває цю секцію назовні, в космічний простір. Потім вона починає збирання наступної секції.
Конструкція антени ASTRA у повному обсязі передбачає 11 з'єднаних між собою секцій; кожна з них кріпиться до сіток, що відбивають, і висувається назовні від складального вузла.
Невелика демонстрація з далекосяжними наслідками
Попри успішну демонстрацію методу складання, дослідники не очікують, що система ASTRA встигне зібрати всі 11 секцій до завершення місії у грудні.
У ході експерименту вдалося виявити ряд способів спрощення та вдосконалення як роботизованого обладнання, так і процедури складання. Навіть без завершення будівництва антени команда вважає, що зібрала достатньо даних, щоб підтвердити технічну можливість запропонованого підходу.
Значення цього досягнення виходить далеко за межі відносно невеликої антени, використаної в цій демонстрації.
У майбутньому роботизовані будівельні системи можуть допомогти вченим створювати гігантські космічні телескопи, здатні вловлювати більше світла, радіоантени для забезпечення передових систем зв'язку, а також величезні сонячні батареї для збирання сонячної енергії на орбіті.
Подібні системи сонячної енергетики могли б передавати зібрану енергію бездротовим каналом на приймальні пристрої на Землі — концепція, яка вивчається в рамках проєкту Каліфорнійського технологічного інституту (Caltech) з розвитку космічної сонячної енергетики.
У ширшому сенсі успішне випробування вказує на те, що розміри майбутньої космічної інфраструктури не обов'язково повинні обмежуватися габаритами ракет, що використовуються для доставлення її компонентів на орбіту.
"Коли ви досягаєте межі, за якої конструкції неможливо виготовити на Землі та розгорнути в космосі, доводиться замислюватися про те, як будувати їх безпосередньо на орбіті", — зазначає Пеллегріно. "Таким чином, ця робота може бути корисною не тільки для астрономії та астрофізики, а й для сфери зв'язку, а також для інших напрямів — наприклад, для створення дуже великих сонячних енергоустановок у космосі."