Для пересування у воді роботу зовсім не обов'язково мати громіздкий двигун чи потужні механічні вузли. Дослідники з Массачусетського технологічного інституту (MIT) довели, що один ретельно спроєктований шар живих м'язових клітин здатний генерувати достатнє зусилля, щоб надати руху крихітного робота.
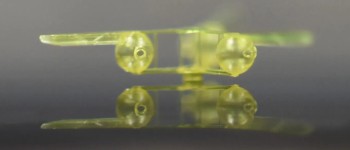
Інженери створили надтонкий плавучий робот, який використовує живу м'язову тканину для управління своїми "плавниками". У статті, опублікованій в журналі Advanced Functional Materials, описується пристрій на основі гнучкого каркаса з гелю - за розміром він приблизно відповідає платівці жувальної гумки. Гель утворює два плавці, кожен з яких покритий шаром м'язових клітин, товщина якого значно менша за людську волосину. Ці клітини генетично модифіковані таким чином, щоб скорочуватися під впливом світла.
Спрямовуючи світло на той чи інший плавець, дослідники можуть викликати м'язові скорочення, завдяки яким плавець починає рухатися, штовхаючи робота вперед. Регулюючи, на який саме плавець падає світло і як часто відбувається освітлення, вчені можуть керувати швидкістю та напрямом руху пристрою.
У ході експериментів цей неймовірно тонкий робот успішно проплив через простий підводний лабіринт, роблячи повороти. На максимальній швидкості за одну хвилину він долав відстань, що приблизно в чотири рази перевищує довжину його власного тіла. Хоча це значно повільніше, ніж швидкість олімпійського плавця (який може долати до 65 довжин свого тіла за хвилину), такий темп можна порівняти зі швидкістю неквапливого руху акули в океані.
"Для переміщення у воді потрібно набагато більше зусиль, ніж у повітрі", — зазначає автор дослідження Риту Раман, доцент кафедри машинобудування у MIT. "З огляду на свої розміри цей робот досить сильний."
Нове покоління роботів, які працюють на живих м'язах
Цей пристрій став першим прикладом надтонкого, двовимірного робота, здатного переміщатися в просторі завдяки живій м'язовій тканині.
Більшість наявних біогібридних роботів засновані на відносно великих тривимірних структурах, створених із вирощених у лабораторних умовах скелетних м'язів. Для їх виробництва зазвичай потрібні мільйони клітин. Як пояснює Риту Раман, використання тонших конструкцій може знизити витрати на виготовлення та, можливо, підвищити ефективність руху.
"Нині біогібридні роботи – як створені нашою групою, так і іншими дослідниками – будуються на основі об'ємних тривимірних фрагментів скелетних м'язів, вирощених у лабораторних умовах; для їхнього виготовлення потрібні мільйони клітин", — каже Раман. Вона зазначає, що тонкіші та компактніші конструкції — подібні до нової розробки їхньої команди — можуть бути дешевшими у виробництві та ефективнішими у русі.
"Ми вважаємо, що в майбутньому біогібридні роботи, що приводяться в дію живими м'язами, зможуть виконувати делікатні завдання — наприклад, дослідити середовище, яке надто крихке або непередбачуване для звичайних технічних пристроїв. Адже жива тканина має м'якість, здатна реагувати на навколишнє оточення і навіть відновлюватися."
До складу дослідницької групи MIT також увійшли: перший автор роботи Махіра Бава, а також Аріель Берман, Лора Швендеман, Фердоус Афгах та Шонбайрон Джонсон.
Від штучного м'яза до робота-плавця
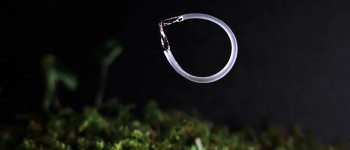
Новий робот-плавець створений на основі попередньої розробки Раманської лабораторії. Минулого року дослідники створили диск зі штучною м'язовою тканиною, натхненний райдужною оболонкою людського ока, і продемонстрували, як тонкий шар живих клітин може здійснювати точно контрольовані рухи.
У рамках цього проєкту інженери нанесли на гелевий диск систему жолобків, що розходяться від центру та утворюють концентричні кола. Потім вони помістили на поверхню живі м'язові клітини, які, слідуючи цим каналам, сформували тонкий шар.
Під впливом світла м'язова тканина скорочувалася у різних напрямках, змушуючи диск розтягуватися та стискатися. Ці рухи нагадували те, як змінюється форма райдужної оболонки людського ока при розширенні чи звуженні зіниці.
Експеримент довів, що вчені здатні вирощувати надтонкі м'язові шари зі складною конфігурацією та використовувати світло для керування їх рухом у різних напрямках.
"Ніхто раніше не бачив такої м'язової архітектури, створеної з нуля", — каже Раман. "Клітини рухалися в різних напрямках, але амплітуда їхнього зміщення становила лише близько 100 мікронів. З погляду робототехніки, це мізерні рухи."
У своєму новому проєкті дослідники поставили за мету значно збільшити амплітуду рухів і силу, що генерується м'язовими клітинами. Вони прагнули досягти таких потужних скорочень, які б дозволили роботу пересуватися у воді.
Стало ясно, що для цього потрібна надійніша основа для живої м'язової тканини.
У попередній версії — штучній райдужній оболонці — основою використовувався фібрин, надзвичайно м'який гель. Однак з'ясувалося, що під впливом м'язових клітин, що скорочуються, фібрин швидко деформується (стискається), що обмежує ефективність рухів.
Щоб розв'язати цю проблему, інженери проаналізували три характеристики гелевої основи: хімічний склад, жорсткість, а також розміри та геометрію жолобків, що задають напрямок росту м'язових клітин.
"Під час створення будь-яких тканин ці параметри можна варіювати", — пояснює Раман. "Ми прагнули оптимізувати усе, щоб забезпечити найкращі умови для функціонування живих клітин м'язів."
Створення потужнішого робота на м'язовій тязі
Для пошуку відповідного матеріалу-основи потрібно було протестувати гелі з різним складом, рівнем жорсткості та малюнком поверхні. Дослідники порівняли кілька форм жолобків, у тому числі вузькі канали з прямокутним перетином та довші канали із закругленим дном. З'ясувалося, що м'язові клітини краще вишиковуються вздовж жолобків прямокутної форми.
Таке впорядковане розташування важливе, оскільки м'язові клітини, що ростуть в одному напрямку, з більшою ймовірністю поєднуються в волокна. Своєю чергою, ці волокна утворюють міцнішу м'язову тканину, здатну до узгоджених скорочень. Таким чином, прямокутні жолобки створюють більш ефективну структуру для створення зусилля.
Крім того, вчені замінили фібрин на желатин-метакрилат (GelMA) - матеріал, який часто використовується для вирощування та створення біологічних тканин.
Змінюючи склад GelMA, дослідники одержали опорні гелі з різним ступенем жорсткості. Потім вони вивчили, як на кожній з таких поверхонь розвиваються м'язові клітини, та оцінили їхню здатність генерувати силу.
Найкращі результати були отримані при використанні жорсткіших гелів. На таких поверхнях м'язові клітини розташовувалися більш упорядковано та демонстрували потужніші скорочення.
На наступному етапі інженери визначили оптимальну товщину шару гелю. З'ясувалося, що плівка товщиною близько пів міліметра забезпечує вдалий баланс: вона досить міцна, щоб служити опорою для одного шару м'язових клітин, і при цьому досить легка, щоб клітини, що скорочуються, не відривалися від поверхні.
Надалі дослідники підвищили функціональні показники м'язів за допомогою свого роду "тренувань". Вплив повторюваних світлових імпульсів стимулював скорочення клітин, що сприяло зміцненню м'язової тканини перед її інтеграцією в робота, здатного плавати.
Як світло змушує "живого" робота плавати
Оптимізувавши структуру гелю та зміцнивши м'язові клітини, дослідники зібрали свій плавучий пристрій.
Готовий робот мав тонкий гелевий каркас, розділений на два плавці. На обидві сторони гелю було нанесено жолобки з квадратним перетином, поверх яких розмістили живі м'язові клітини. З розвитком клітини зливались, утворюючи впорядковані м'язові волокна, здатні до узгодженого скорочення.
Кожним плавцем можна було керувати окремо за допомогою світла, що дало дослідникам простий спосіб контролювати рухи робота.
"Можна сказати, що робот має два незалежні м'язи", — пояснює Раман. "Якщо направити світло лише на один з них, скорочується лише він. Якщо висвітлити обидва, вони починають рухатися одночасно."
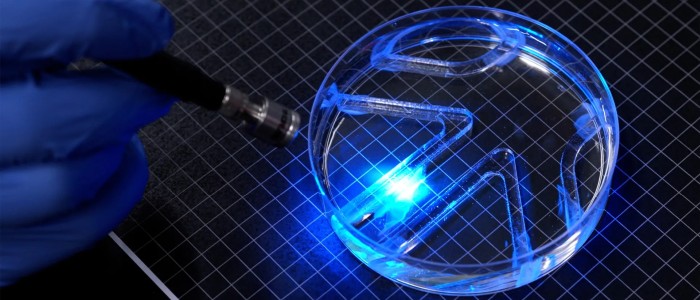
Щоб випробувати пристрій, дослідники помістили його у велику чашку Петрі з водою. Потім вони вручну переміщали джерело світла, висвітлюючи плавці та направляючи робота через лабіринт, встановлений усередині ємності.
При скороченні м'язів плавці почали рухатися, штовхаючи робота вперед. Змінюючи параметри світлової дії, інженери успішно керували його переміщенням, допомагаючи долати перешкоди.
Хоча робот продемонстрував здатність плавати та маневрувати, його нинішня конструкція залишається досить простою. Головною метою експерименту було довести, що дуже тонкий шар штучно створеної м'язової тканини здатний генерувати силу, достатню для плавання.
Тепер дослідники планують удосконалити корпус робота, щоби збільшити швидкість його руху. Крім демонстрації нового підходу в галузі біогібридної робототехніки, ця технологія в майбутньому може знайти застосування, наприклад, при моніторингу водного середовища або для роботи в місцях, де використання звичайних жорстких механізмів може призвести до пошкоджень.
"Наше наступне завдання – оптимізувати конструкцію корпусу, щоб робот міг плавати швидше", – каже Раман. "Але навіть за невеликої швидкості такі пристрої, які рухаються м'язами, можуть бути корисними, скажімо, для екологічного моніторингу водойм."