У масовій свідомості роботи - тобто автономні механізми, що взаємодіють з навколишнім середовищем або змінюють його, - зазвичай видаються у вигляді великих, незграбних металевих створінь, на зразок R2-D2 або TARS з фільму «Інтерстеллар». Однак область м'якої робототехніки пропонує величезну різноманітність роботизованих кінцівок, датчиків і конструкцій, які суттєво розширюють наші уявлення про те, які форми може набувати робот і які завдання він здатний виконувати.
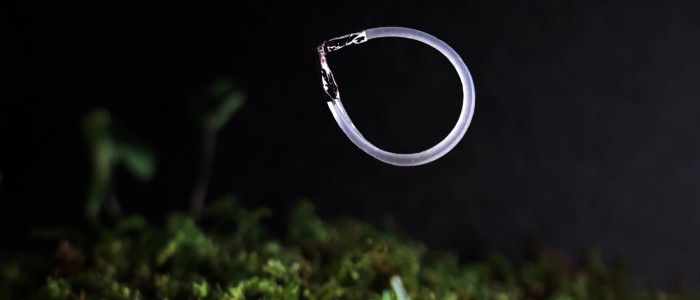
Знайомтеся: робот у формі вигнутого кільця, що не містить електроніки. Зовні він нагадує сережку, а поводиться як персонаж відеоігри: завдяки енергії інфрачервоного випромінювання може стрибати практично нескінченно.
У статті, опублікованій в журналі Proceedings of the National Academy of Sciences, аспіранти Цайчжі Чжоу та Хаоцзе Сунь, доктори наук Хайтао Цін та Яое Хун, а також професор Цзе Інь та постдокторант Фанцзе Ці (всі з Університету штату Північна Кароліна) описують свого "м’якого кільцевого стрибуна". Якщо говорити спрощено, принцип його руху схожий на те, як літають іграшкові літачки з гумомотором.
"Для накопичення пружної енергії ми використовуємо кручення", - пояснює Інь, професор кафедри машинобудування та аерокосмічної інженерії. Оскільки накопичена енергія вивільняється миттєво, роботу "не потрібне повернення у вихідне становище між стрибками — він відновлює форму самостійно".
Цей робот, виконаний переважно зі шнура на основі рідиннокристалічного еластомеру, має тонкий алюмінієвий фіксатор V-подібної форми, що з'єднує кінці шнура. Під впливом інфрачервоного випромінювання шнур стискається, скручуючи та натягуючись; завдяки V-подібному фіксатору він при цьому не перекочується та не розкручується. Коли запас енергії в шнурі досягає максимуму, алюмінієвий фіксатор різко відкидається вниз, ударяючись об поверхню і підкидаючи пристрій вперед або вгору. У процесі руху шнур повертається до вихідної форми й знову готовий забезпечити енергію для наступного стрибка за умови, що на нього продовжує падати інфрачервоне світло.
Як пояснює провідний автор дослідження Фанцзе Ці, команда з Університету штату Північна Кароліна могла "керувати характером руху робота, вносячи незначні зміни до його конструкції. Якщо V-подібний елемент на одному кінці краплеподібної форми дуже широкий – з кутом 120 градусів, – робот просто повзе вперед. Якщо зменшити кут до 90 градусів, він стрибає уперед. А якщо зменшити кут ще сильніше, до 50 градусів, робот робить вертикальний стрибок. Іншими словами, всього один геометричний параметр визначає, чи буде пристрій повзти, стрибати вперед [на відстань, що дорівнює трьом довжинам його корпусу] або підстрибувати вгору [на висоту, що дорівнює 80 висот корпусу]."
Дослідники з'ясували, що для збільшення дальності стрибка достатньо додати невелику вагу на той бік кільця, який протилежний V-подібному обмежувачу. За словами Ці, це "зміщує центр мас робота і забезпечує потужніший і стабільніший рух уперед — подібно до того, як плавець нахиляється вперед, відштовхуючись від стартової тумбочки".
Досі забезпечення можливості багаторазових стрибків у автономних м'яких роботів було складним завданням, оскільки такі дії, як зазначається у статті в журналі PNAS, вимагали "зовнішнього повернення у вихідне положення, складної системи керування чи просторово-часової стимуляції". Однак завдяки використанню ефекту фототермічного скручування (викликаного інфрачервоним випромінюванням) та особливої краплеподібної форми, робот-стрибун з Університету штату Північна Кароліна здатний безперервно стрибати, приземлятися, повертатися у вихідний стан і знову стрибати, адаптуючись до різного рельєфу в автономному режимі.
Хоча розробники поки що не мають конкретних планів щодо застосування цих "стрибучих" роботів, масштабні дослідження в галузі робототехніки для наземних і позаземних місій дозволяють припустити, що для таких "світлострибунців" з часом знайдеться відповідне завдання. Зрештою, колись ніхто не підозрював, що гума знайде таке широке застосування у транспортних засобах, які, безперечно, змінили світ. У поєднанні з легкими та малопотужними мікросенсорами ці роботи могли б автономно збирати корисні дані на величезних і навіть важкодоступних відстанях.
"Ця розробка не має негайного практичного застосування", — каже Інь. "Проте це фундаментальне досягнення, яке заслуговує на подальше вивчення з прицілом на використання в таких сферах, як навігація в навколишньому середовищі, ройова робототехніка та пересування по неструктурованій місцевості."